

Роботы Hitachi в зоне риска: как автоматизация снижает радиационные угрозы на АЭС
В Японии роботы становятся незаменимыми помощниками инженеров, занятых в сложнейшей работе по ликвидации последствий аварии на АЭС «Фукусима‑1». Машины берут на себя осмотр повреждённых реакторов и исследование радиоактивных отложений — задачи, выполнение которых для человека сопряжено с серьёзным риском.
Ключевую роль в этих работах играет специализированная робототехника, разработанная компанией Hitachi. Её системы спроектированы так, чтобы уверенно действовать в стеснённых пространствах, под водой и в зонах с высоким уровнем радиации. Это позволяет существенно сократить необходимость привлекать персонал к работам в опасных условиях.
Робот‑трансформер PMORPH: осмотр в труднодоступных местах
Один из таких аппаратов — гусеничный робот PMORPH, способный менять свою форму. Его задача — осматривать защитную оболочку реактора и оценивать обстановку внутри неё. Принцип работы впечатляет: робот проходит через трубу диаметром около 10 сантиметров в форме буквы I, а уже внутри корпуса трансформируется в форму буквы U.
Первый модуль PMORPH вошёл в защитную оболочку первого энергоблока в апреле 2015 года. Оснащённый камерой, термометром и дозиметром, он изучал условия за пределами постамента реактора. Вторая версия, развёрнутая в марте 2017 года, использовала сенсорный блок, опускаемый с помощью лебёдки: с его помощью специалисты исследовали отложения на дне, замеряли уровень радиации на полу подвала и собирали важные данные.
Подводные аппараты: картирование и сбор образцов
Для детального изучения радиоактивных отложений Hitachi создала шесть типов подводных дистанционно управляемых аппаратов (ДУА). Они решают сразу несколько задач: строят трёхмерные карты поверхности отложений, фиксируют их толщину и уровень радиации, собирают физические образцы, а также предотвращают спутывание кабелей.
Данные, собранные в ходе исследования с февраля 2022 года по март 2023 года, стали основой для разработки методики извлечения радиоактивных отложений из защитной оболочки первого энергоблока.
Ещё одно решение — телескопическая камера с активным оптическим прицелом (TASC). Она предназначена для работы в изогнутых трубопроводах и удаления загрязнённой воды. Например, на первом энергоблоке из‑за сильного загрязнения воды в теплообменнике повышался уровень радиации в прилегающих зонах.
TASC перемещается за счёт вибраций, создаваемых двигателем: короткие реснички, покрывающие шланг, обеспечивают движение, а колёса на конце устройства помогают управлять траекторией. Внутренний шланг отводит воду, а активная камера позволяет операторам в реальном времени следить за состоянием аппарата во время его продвижения по трубопроводу.
Гибкие манипуляторы HUMALT: работа в условиях высокой радиации
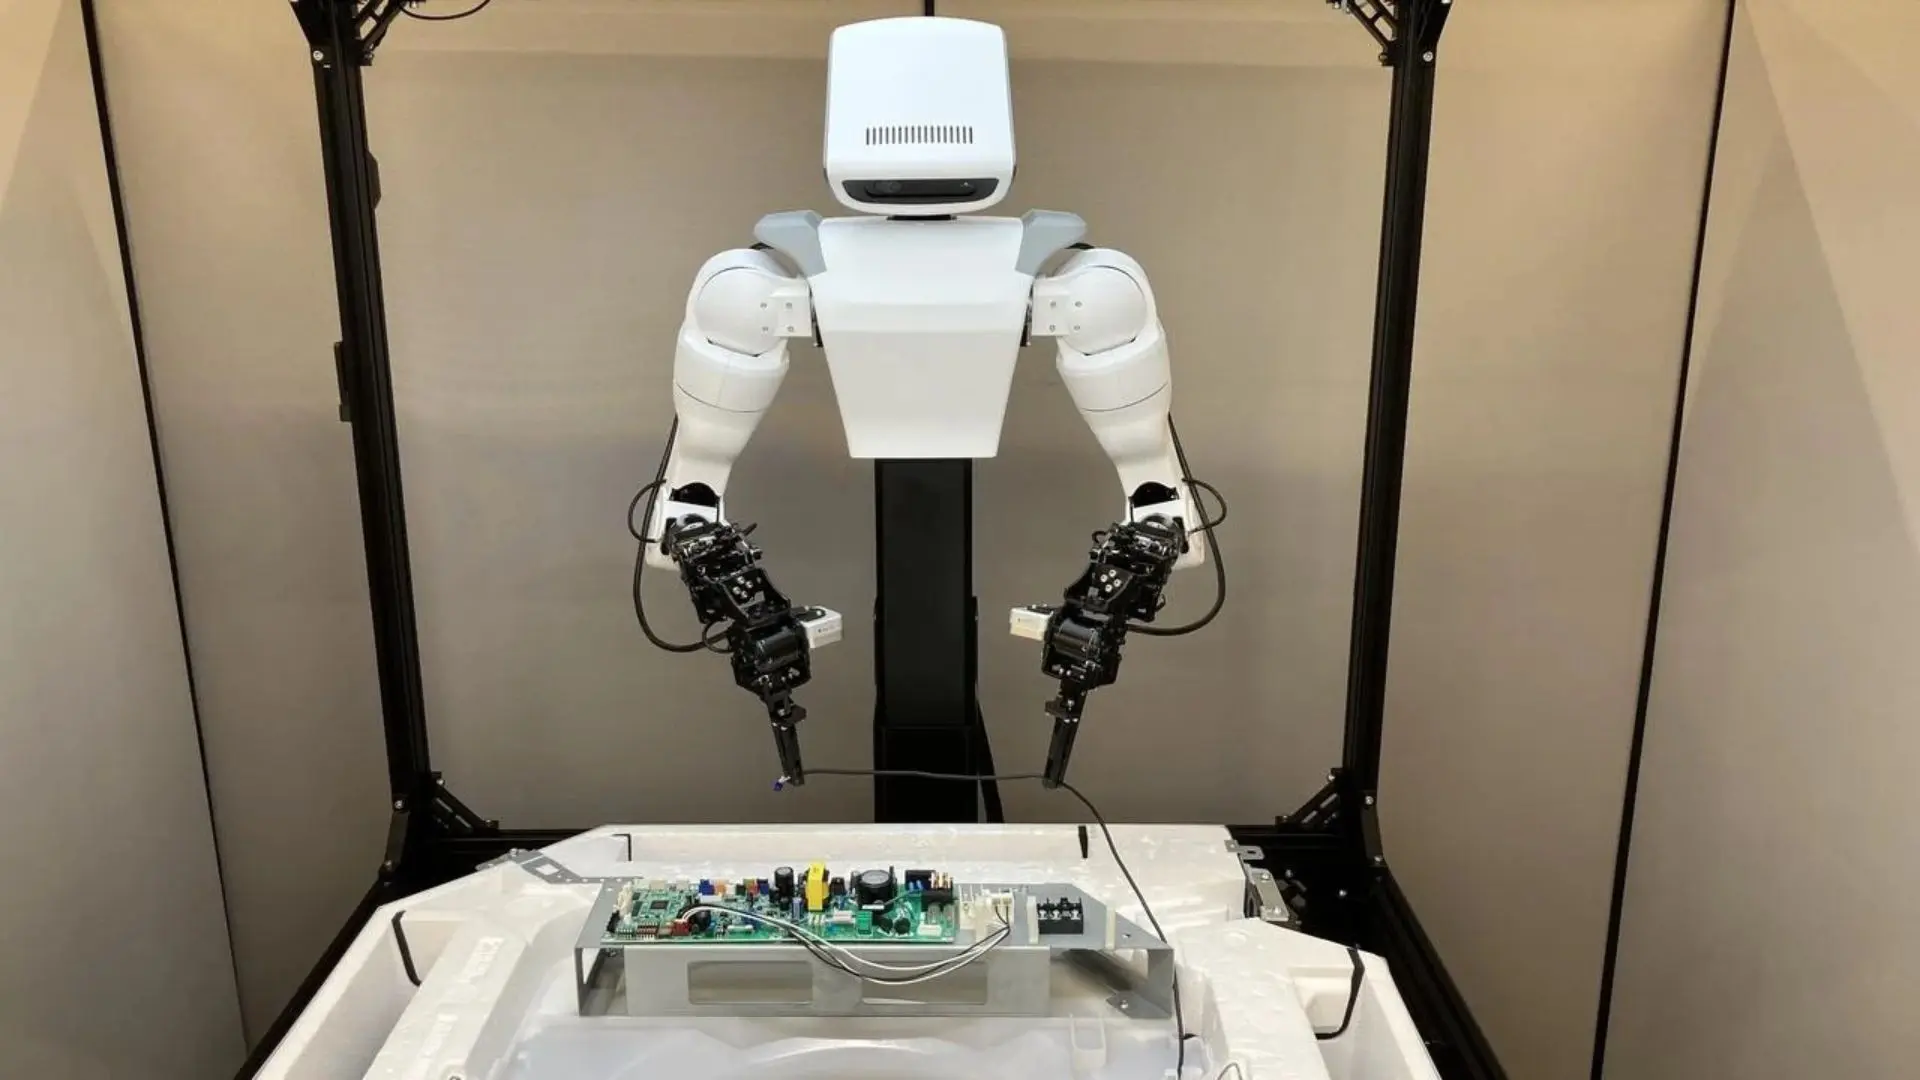
Другая разработка Hitachi — роботизированная манипуляторная система HUMALT. Она создана специально для работы при высоком радиационном фоне и потенциально способна извлекать фрагменты ядерного топлива.
Особенность конструкции — в отказе от размещения чувствительной к радиации электроники по всему корпусу. Вместо этого робот использует гидроцилиндры для управления манипулятором. Сочленения манипулятора сочетают сгибание и вращение, что обеспечивает точность движений и снижает риск повреждений при контакте с конструкциями. В качестве гидравлической жидкости применяется вода — это минимизирует вред для окружающей среды в случае утечки.
Управление HUMALT осуществляется дистанционно: операторы используют шланги, подключённые к насосному агрегату и панели управления. Ещё в 2019 году в здании турбины третьего энергоблока был установлен предшественник этой системы — робот с двумя гибкими манипуляторами, который помогал устранять препятствия.
Защита от радиации и перспективы автоматизации
Радиация остаётся одним из главных вызовов для робототехники. Чтобы справляться с ней, Hitachi применяет радиационно‑стойкие датчики, экранирование и особые конструктивные решения: чувствительная электроника отделена от корпуса робота. При этом отдельные компоненты со временем приходится заменять — по мере приближения к пределу допустимой накопленной дозы радиации.
Компания также развивает автоматизированные системы для типовых операций — например, для уборки строительного мусора в зонах с относительно низким уровнем радиации. Более сложные задачи пока требуют дистанционного управления оператором. Кроме того, разрабатываются решения с внешними стереокамерами: они помогают определять трёхмерное положение робота, его манипуляторов и окружающего пространства в тех случаях, когда установить датчики непосредственно на аппарат невозможно.
В планах Hitachi — интегрировать эти роботизированные платформы с технологиями искусственного интеллекта, данными сенсоров, опытом специалистов и цифровыми двойниками. Цель — научить роботов самостоятельно анализировать обстановку и выполнять поставленные задачи, оставив человеку функции контроля и принятия ключевых решений.
Важность роботизации: цифры и факты
Масштаб рисков для персонала наглядно отражают данные: с 2011 года более 53 000 работников, участвовавших в ликвидации последствий аварии, получили годовую дозу облучения свыше 5 миллизивертов. За этот период было зафиксировано 17 профессиональных заболеваний.
Именно поэтому применение робототехники — не просто технологическое новшество, а важнейший фактор повышения безопасности. Сочетание дистанционно управляемых систем и перспективных ИИ‑решений помогает инженерам справляться с длительным и крайне сложным процессом вывода из эксплуатации ядерных объектов, минимизируя риски для людей.