

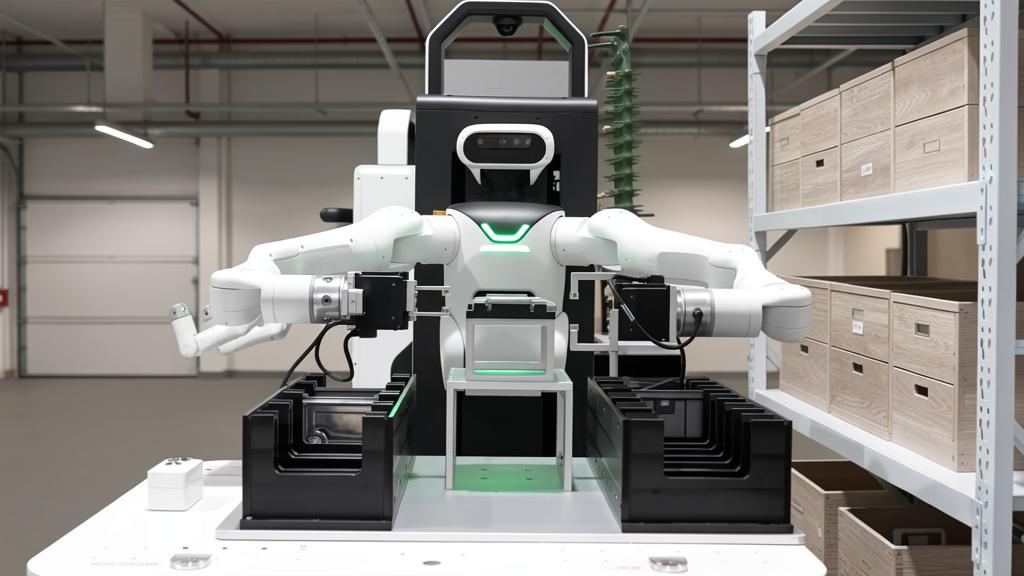
JAKA представила на CIIF 2026 двух промышленных роботов: Kargo50 и Zu50
На 26‑й Китайской международной промышленной выставке (CIIF 2026) в Шанхае китайская робототехническая компания JAKA анонсировала две новые модели промышленных роботов — Kargo50 и Zu50. Новинки призваны расширить возможности автоматизации на производстве, в том числе в операциях по перемещению материалов и организации технологических процессов.
Kargo50 — это сверхмощный гуманоидный робот на колёсах, ориентированный на погрузочно‑разгрузочные работы. Модель развивает линейку колёсных гуманоидов Kargo и рассчитана на выполнение более тяжёлых промышленных задач: в частности, на транспортировку контейнеров и материалов по производственным цехам, а также на перемещение компонентов между рабочими местами. Подробные технические характеристики, включая точную грузоподъёмность, компания пока не раскрыла.
В основу Kargo50 лёг опыт эксплуатации предыдущей модели — Kargo10. По данным JAKA, этот робот уже активно применяется в коммерческих проектах на предприятиях по выпуску автомобильных компонентов и высококлассной электроники. Внедрение Kargo10 позволило сократить длительность рабочего цикла со 105 до 28 секунд. Кроме того, срок развёртывания робота в новом сценарии использования удалось снизить до 57 дней — это отражает усилия компании по оптимизации интеграции решений в заводские процессы.
Вторая новинка — коллаборативный робот‑манипулятор Zu50 с грузоподъёмностью 50 кг (110 фунтов). Модель дополняет портфель совместных манипуляторов JAKA. Согласно техническим данным производителя, максимальный радиус действия манипулятора достигает 2100 мм, а скорость вращения осей увеличена на 50 %. Конструкция включает интегрированные приводные модули и систему управления с высокой плотностью энергопотребления — это призвано повысить эффективность работы в сложных производственных условиях.
Ранее, в июне, JAKA представила ещё одну разработку — компактного человекоподобного робота Pi ростом 1,22 м и весом 42 кг (92 фунта). Он также ориентирован на задачи промышленной автоматизации.
Координация роботов и встроенный интеллект
На стенде JAKA в рамках CIIF 2026 демонстрируется пример скоординированной работы мобильных роботов и манипуляторов: на макете производственного участка двухколёсные гуманоидные роботы совместно собирают двигатель. Один из роботов позиционирует агрегат, второй выполняет затяжку крепёжных винтов, после чего оба возвращаются в исходные точки. Такая демонстрация показывает не отдельные движения машин, а отлаженный рабочий процесс для выполнения последовательных производственных операций.
Работа комплекса базируется на операционной системе JAKA EVO с встроенным интеллектом, представленной в 2025 году. Архитектура системы распределяет обработку данных между тремя уровнями: облачным интеллектом, периферийными вычислениями и управлением движением. Облачная модель отвечает за восприятие, планирование задач, выбор навыков и обработку нештатных ситуаций. Edge‑уровень объединяет механизм правил с планированием траектории и контролем усилия. Специальный контроллер движения функционирует на частоте 1000 Гц, обеспечивая высокую точность исполнения физических операций.
Такой многоуровневый подход позволяет сочетать стратегическое планирование на верхнем уровне с точным и гибким управлением на исполнительном. Интегрируя мобильные платформы, коллаборативные манипуляторы и ПО для «воплощённого» интеллекта, JAKA делает ставку на автоматизацию процессов, где необходима синхронизация действий нескольких машин.
Компания, основанная в 2014 году, специализируется на коллаборативной робототехнике и технологиях воплощённого интеллекта. Новые разработки JAKA отражают курс на повышение гибкости промышленной автоматизации и расширение сценариев применения роботизированных систем на производстве.